🔗 公网在线体验 (Live Demo):smart-warehouse-wine.vercel.app
💻 开源代码仓库 (GitHub):github.com/Xxcool/smar…
📖 系列上篇回顾:《Antigravity + Blender MCP:打造 3D 智慧仓储数字孪生》
一、承上启下:从“原型跑通”到“工业生产级应用”的鸿沟
在系列上篇中,我们探索了如何利用 Google Antigravity + Blender MCP(Model Context Protocol) 工具链,无需手动编写 Python 脚本,以全自动“代码生成 + 视口视觉反馈 + 拓扑自愈”的闭环,生成了一座仅 1.86 MB 的高精轻量立体仓储厂房,并借助 Vue 3 + Vite 5 + TypeScript + Three.js 搭建起基础的 3D 渲染管线。
在上篇发布后,许多前端小伙伴在试玩了在线 Demo 后大呼过瘾。然而,当我们尝试将这个 Demo 拿到更具实战要求的工业管控场景中时,一系列尖锐且真实的**“灵魂拷问”**接踵而至:
💬 “传送带上的货物明明是五颜六色的,为什么到了 AGV 小车上就全变成千篇一律的白盒子了?而且到了终点小车也不卸货,货物怎么还在划线区域乱跑?”
💬 “看右边出口处的月台地面,线条怎么全是对角斜切的‘蜘蛛网’?货区和行驶路线混在一起,这哪像现代化自动化工厂?”
💬 “页面 UI 和 3D 模型完全不融合,KPI 指标全挤在顶部横幅条,没有工业指挥中心的科技沉浸感!”
💬 “大屏背景到底是深色好还是浅色好?为什么不能像专业软件一样支持一键切换昼夜沙盘?”
这些质疑非常专业,精准切中了许多 Web 3D 项目从“原型验证”走向“工业落地”时所面临的技术断层。
工业级数字孪生的核心,绝不仅仅是把静态模型摆在网页上,而是物理规律的严谨映射、业务动线的真实闭环、以及人机工效的高维呈现。
在本篇(下篇)中,我们将继续借助 Antigravity 的高阶 Agentic 能力与现代前端工程化方案,直面上述四大难题,打响从“原型”到“生产级管控大屏”的四大攻坚战!
二、攻坚战一:地面动线大清洗——Blender MCP 自动化重构工业 5S 标线
在真实的自动化智能工厂中,地面划线必须严格遵守 工业 5S 管理规范与安全通道标准:人流、物流、堆垛区、缓冲区分界分明,色彩与线型具有严格的警示含义。
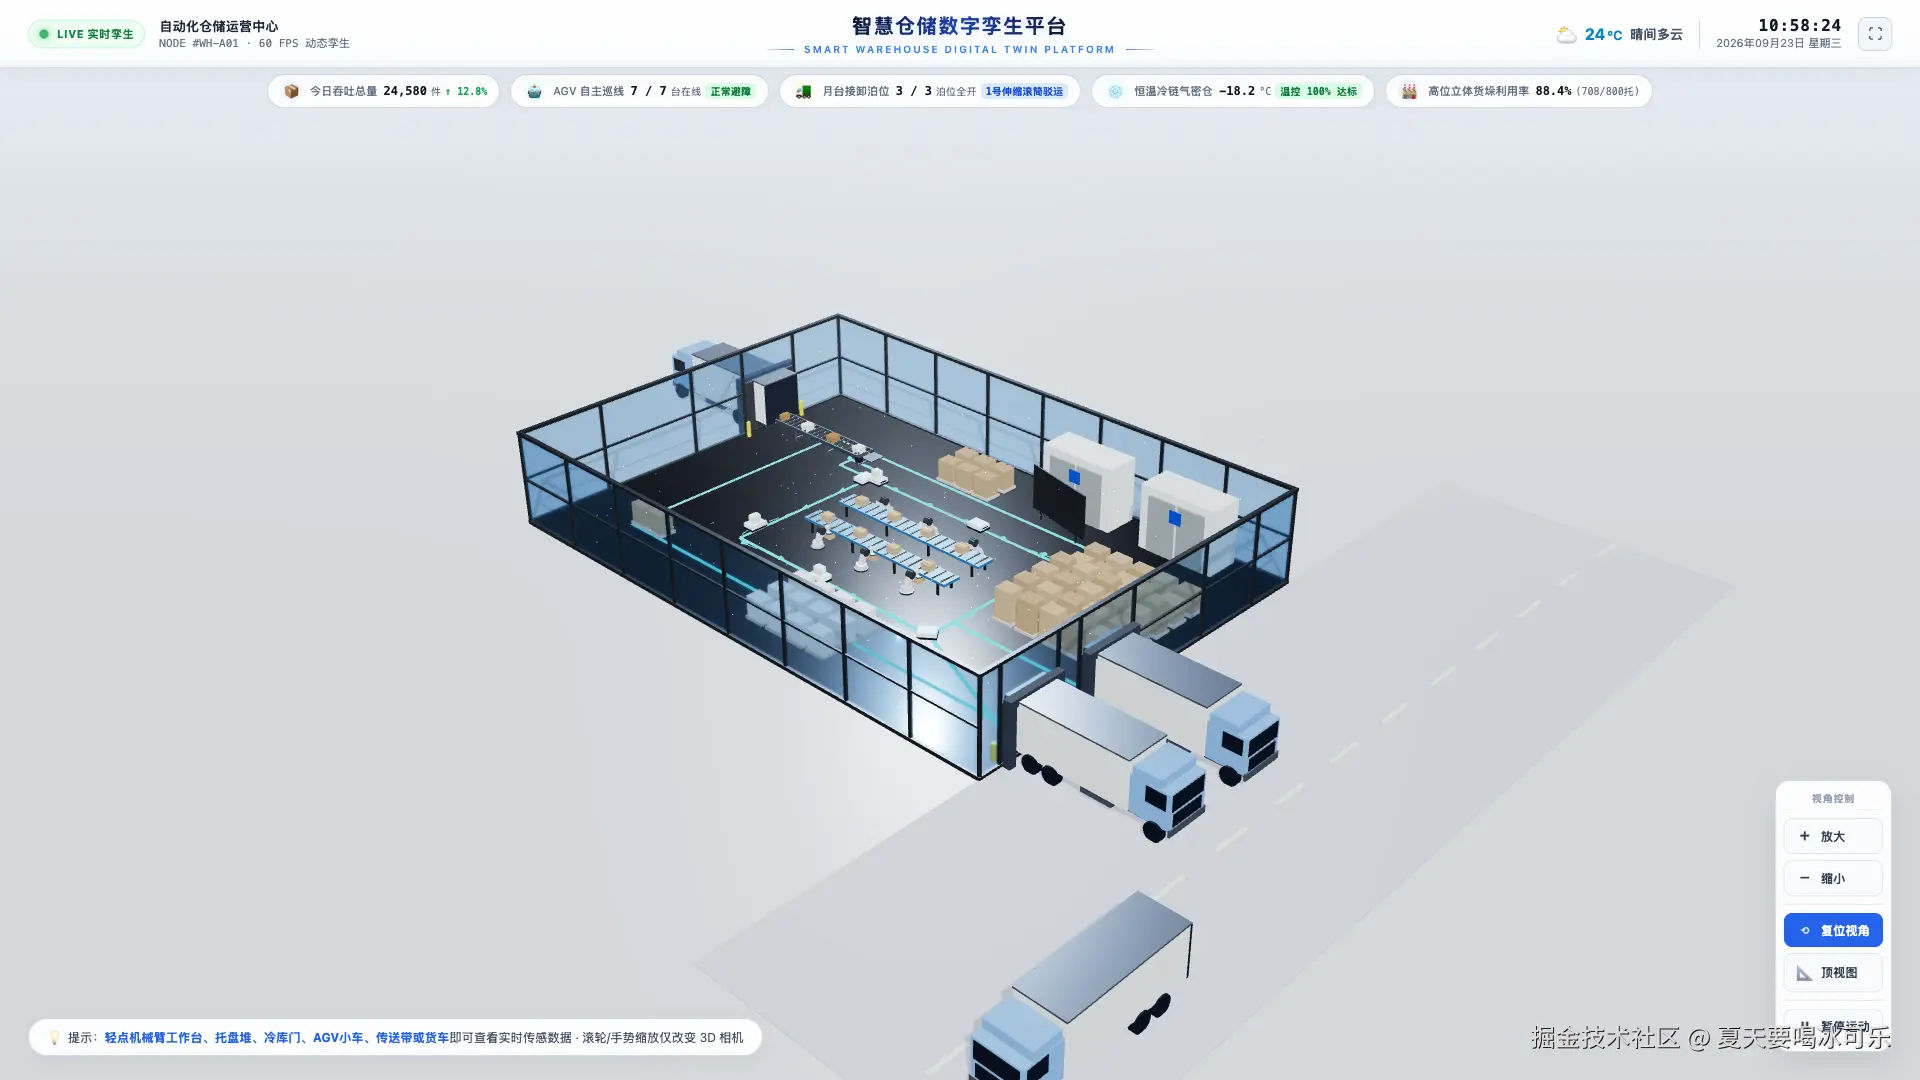
1. 发现病灶:历史残留的“蜘蛛网对角斜线”
在早期迭代中,建模时遗留了 24 条未清理的零散路径(例如 Neon_Track_East_Dock3_Spur 从 (6.76, -4.5) 一路斜切至 (14.84, -8.10)),甚至死道支线直接贯穿了托盘货格。
用户一眼就发现了违和感:
“右边出口处线条是错乱的,货物区域和 AGV 行驶路线应该用不同的线条去处理,行驶的路线应该类似轨迹路线一样。”
2. Antigravity + Blender MCP 自动化大扫除
无需在 Blender GUI 界面手动框选点线面,Antigravity 直接通过 execute_blender_code 下发几何重构指令:
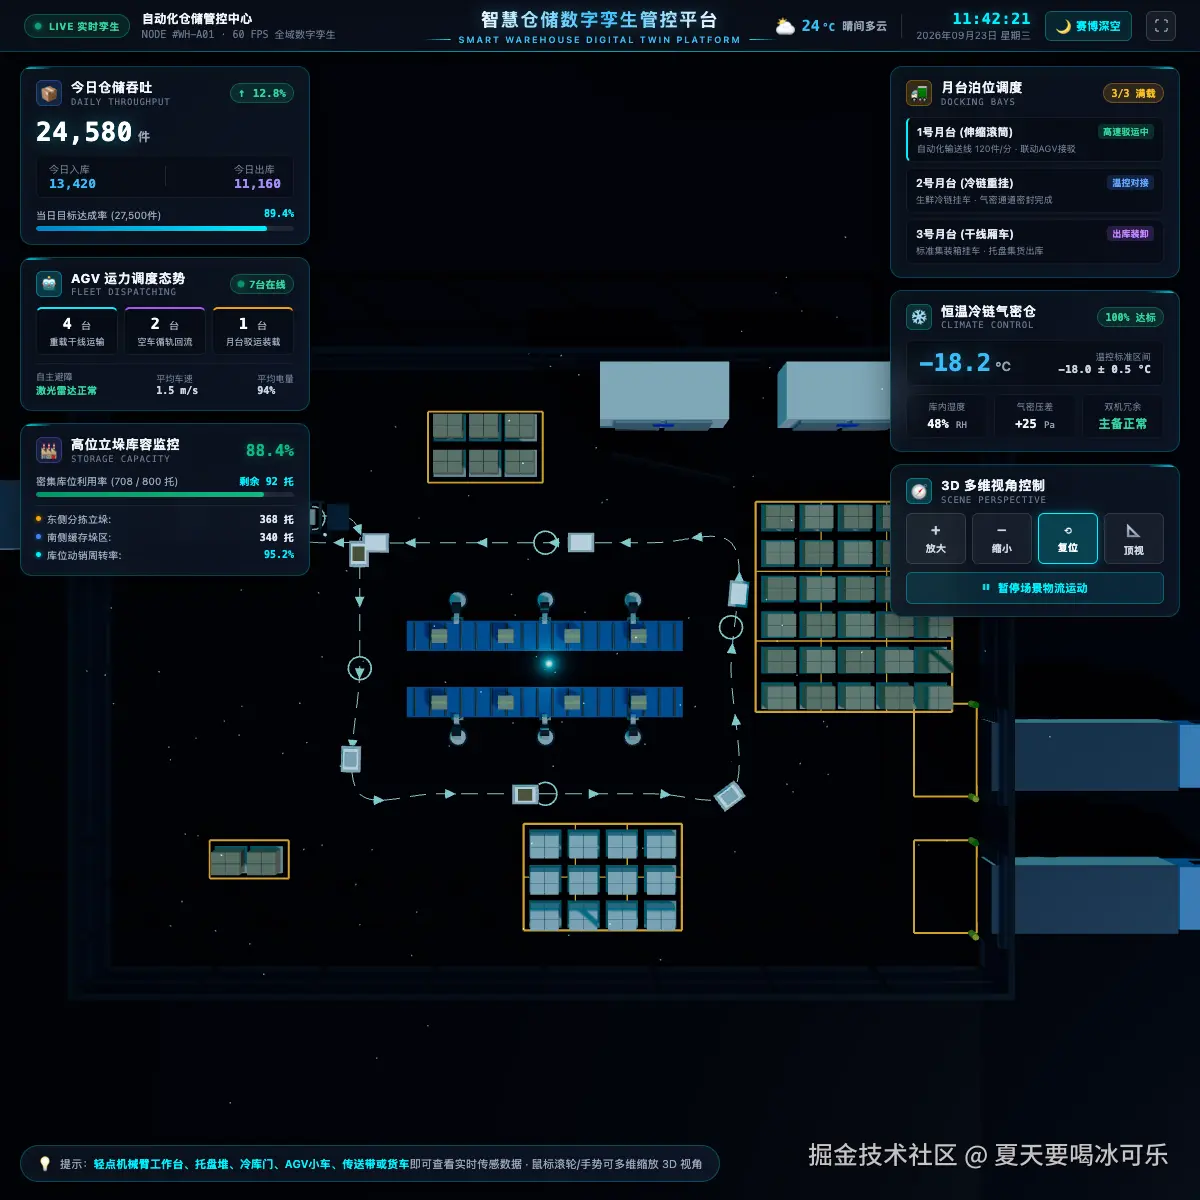
- 彻底清扫全部 24 条杂乱历史斜线与多余支轨;
- 货物存储区工业黄色标定界:
- 采用标准工程安全琥珀黄(
#f59e0b,线宽 0.06m); - 严格按照正交几何,标定东侧托盘立垛区(6×4 网格)、南侧高位库区(3×3 网格)、西侧分拣周转区及 2/3 号月台装卸 Apron 箱框;
- 采用标准工程安全琥珀黄(
- AGV 激光超导引导光轨:
- 多层工业导引带:0.24m 宽度的深色微晶嵌地底带 + 0.07m 荧光青蓝超导发光中心线(
#00f3ff); - 1.2m 工业机器人平滑倒角:转弯节点(东北角、东南角、西南角及月台 S 弯)全部重构为符合工业 AGV 转弯半径的 1.2m 圆角;
- 站点光圈与导流箭头:在关键装卸点布设环形停靠光圈(
AGV_Waypoint_*)与行进方向动态导流箭头。
- 多层工业导引带:0.24m 宽度的深色微晶嵌地底带 + 0.07m 荧光青蓝超导发光中心线(
<span># Antigravity 通过 Blender MCP 自动化构建 5S 琥珀黄货区定界方框示例</span>
<span>import</span> bpy

<span>def</span> <span>create_cargo_demarcation</span>(<span>name, center_x, center_z, width, depth, color_hex=<span>"#f59e0b"</span></span>):
    mesh = bpy.data.meshes.new(name + <span>"_Mesh"</span>)
    obj = bpy.data.objects.new(name, mesh)
    bpy.context.collection.objects.link(obj)

    <span># 计算 4 个角点形成闭合标线框 (线宽 0.06m)</span>
    half_w, half_d = width / <span>2.0</span>, depth / <span>2.0</span>
    verts = [
        (center_x - half_w, <span>0.015</span>, center_z - half_d),
        (center_x + half_w, <span>0.015</span>, center_z - half_d),
        (center_x + half_w, <span>0.015</span>, center_z + half_d),
        (center_x - half_w, <span>0.015</span>, center_z + half_d),
    ]
    <span># 构建带状网格并分配安全警示琥珀黄材质...</span>
重新导出后,我们在 Three.js 顶视图中截获了修复前后的强烈对比:
| 修复前:线条错乱交叉、支道穿插托盘、货区界限模糊 | 修复后:5S 琥珀黄货区定界 + 1.2m 倒角青蓝激光轨迹 |
|---|---|
|  |  |
三、攻坚战二:拒绝假仿真——AGV 真实装卸物流闭环与物料色彩镜像
这是很多 3D 仓储项目中最容易被忽视的“硬伤”:小车在轨道上机械转圈,小车上永远空空如也,或者永远顶着一个白色方块。
我们彻底重构了 AGV 运动控制器,实现了一套 全自主工业装卸物流闭环状态机(Logistics FSM)。
stateDiagram-v2
    direction LR
    [*] --> 空车接驳: 巡线至 1号月台伸缩滚筒端点
    空车接驳 --> 自动装载: 滚筒箱件滑落至举升托盘
    自动装载 --> 色彩镜像: 动态克隆物料原色(红/蓝/灰)
    色彩镜像 --> 重载巡线: 顶升载荷,沿激光光轨匀速运送
    重载巡线 --> 自动卸载: 到达指定立垛/货架仓位
    自动卸载 --> 库存增加: 触发 WMS 入库记数,箱件隐入货架
    库存增加 --> 空车回流: 降下机构,进入空载巡航回道
    空车回流 --> 空车接驳: 闭环循环作业
1. 破解“白盒子”魔咒:物料属性动态镜像算法
针对用户反馈的 “传送带上不同颜色的货物,到了 AGV 上为啥都是白色的?” 问题,我们彻底推翻了“静态白色 Mesh 占位”的简单粗暴做法。
在 Three.js 核心控制器中,每台 AGV 实例化时均持有一组可变载荷网格,并与月台传送带的入库批次动态握手:
<span>// WarehouseScene.ts 中的物料属性镜像映射实现</span>
<span>private</span> <span>handleAgvDockingLoad</span>(<span>agv: AgvItem, incomingBox: ConveyorBoxItem</span>) {
  <span>// 1. 抓取滚筒线上到达终点的真实货物材质与属性</span>
  <span>const</span> sourceMat = incomingBox.<span>mesh</span>.<span>material</span> <span>as</span> <span>THREE</span>.<span>MeshStandardMaterial</span>;
  <span>const</span> targetColor = sourceMat.<span>color</span>.<span>clone</span>();

  <span>// 2. 动态克隆材质,保持颜色与粗糙度 100% 镜像一致</span>
  <span>if</span> (agv.<span>cargoMesh</span>) {
    <span>const</span> payloadMat = <span>new</span> <span>THREE</span>.<span>MeshStandardMaterial</span>({
      <span>color</span>: targetColor,
      <span>roughness</span>: <span>0.35</span>,
      <span>metalness</span>: <span>0.1</span>,
      <span>name</span>: <span>`AgvCargoMat_<span>${agv.id}</span>`</span>
    });
    agv.<span>cargoMesh</span>.<span>material</span> = payloadMat;
    agv.<span>cargoMesh</span>.<span>visible</span> = <span>true</span>; <span>// 顶升货物显形</span>
  }

  <span>// 3. 记录物理载荷信息,驱动状态机进入重载巡线阶段</span>
  agv.<span>state</span> = <span>'LOADED_CRUISE'</span>;
  agv.<span>payloadColorHex</span> = targetColor.<span>getHexString</span>();
}
当传送带上一箱深砖红的重型备件滑入小车托盘,AGV 上的箱件立刻镜像为深砖红;若是一箱高光青蓝的冷链鲜品,装车后同样严丝合缝地保持青蓝色。
2. 自动卸载与入库记数
当 AGV 行驶至南区或东区指定的立垛仓位点时,小车微停卸货,货箱平滑隐入立垛货架,同时驱动左侧 HUD 的 “今日仓储吞吐量” 与 “库位动销周转率” 实时动态递增!
随后,AGV 自动切入空载姿态,沿回流轨道返回 1 号月台,形成了一套真实反映 WMS/WCS 业务逻辑的数字孪生闭环。
四、攻坚战三:全域双视觉风格引擎——赛博深空 vs 白昼展厅
在工业 3D 界面设计中,经常出现两派争议:
- 调度派:喜欢黑夜底色的高对比暗色大屏,微晶发光、科幻感强,适合在中控室暗环境下长时间监控;
- 汇报派:喜欢明亮清爽的白昼工业沙盘,灰白展台、结构清晰,适合在明亮展厅进行汇报演示。
我们不做二选一,而是直接在引擎层开发了「全域双视觉风格切换引擎 (Dual-Theme Engine)」!
| 🌙 赛博深空沉浸全息 (Cyber Immersion) | ☀️ 白昼展厅沙盘模式 (Studio Day) |
|---|---|
| 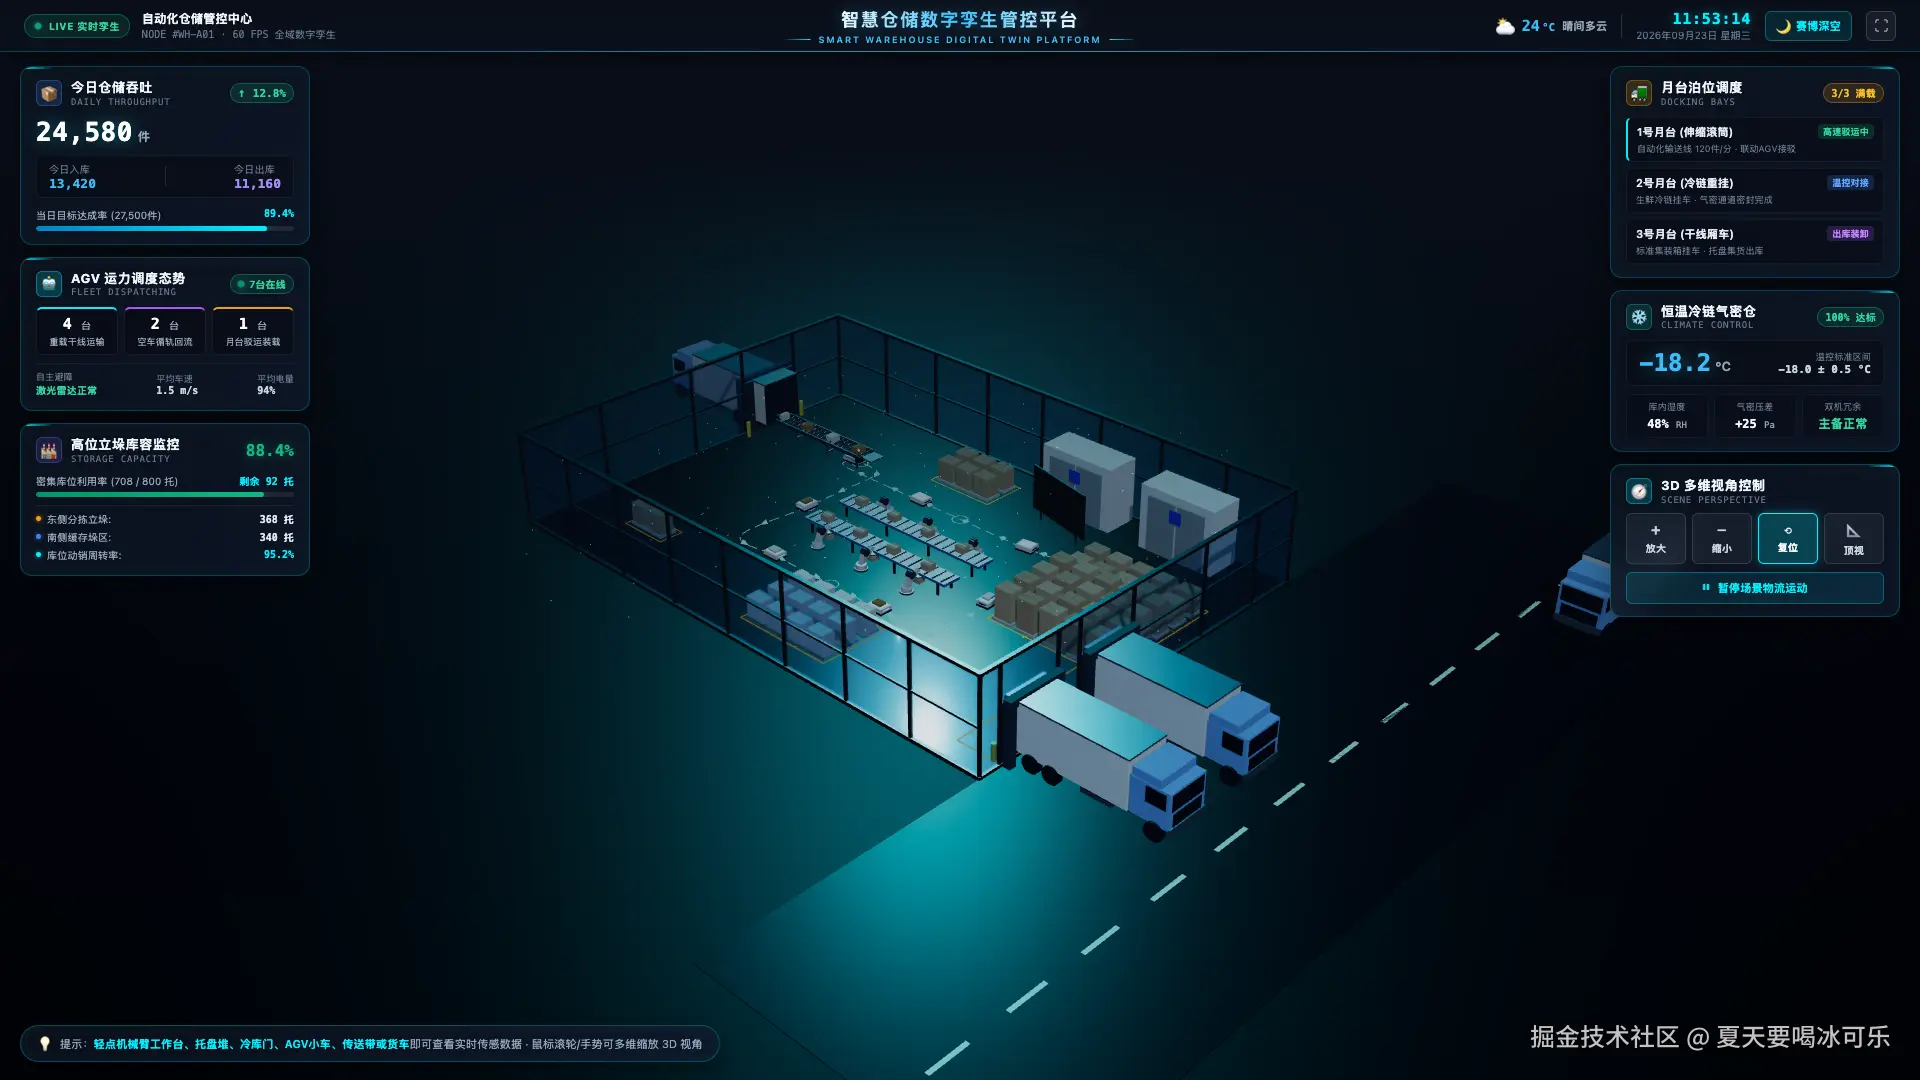 | 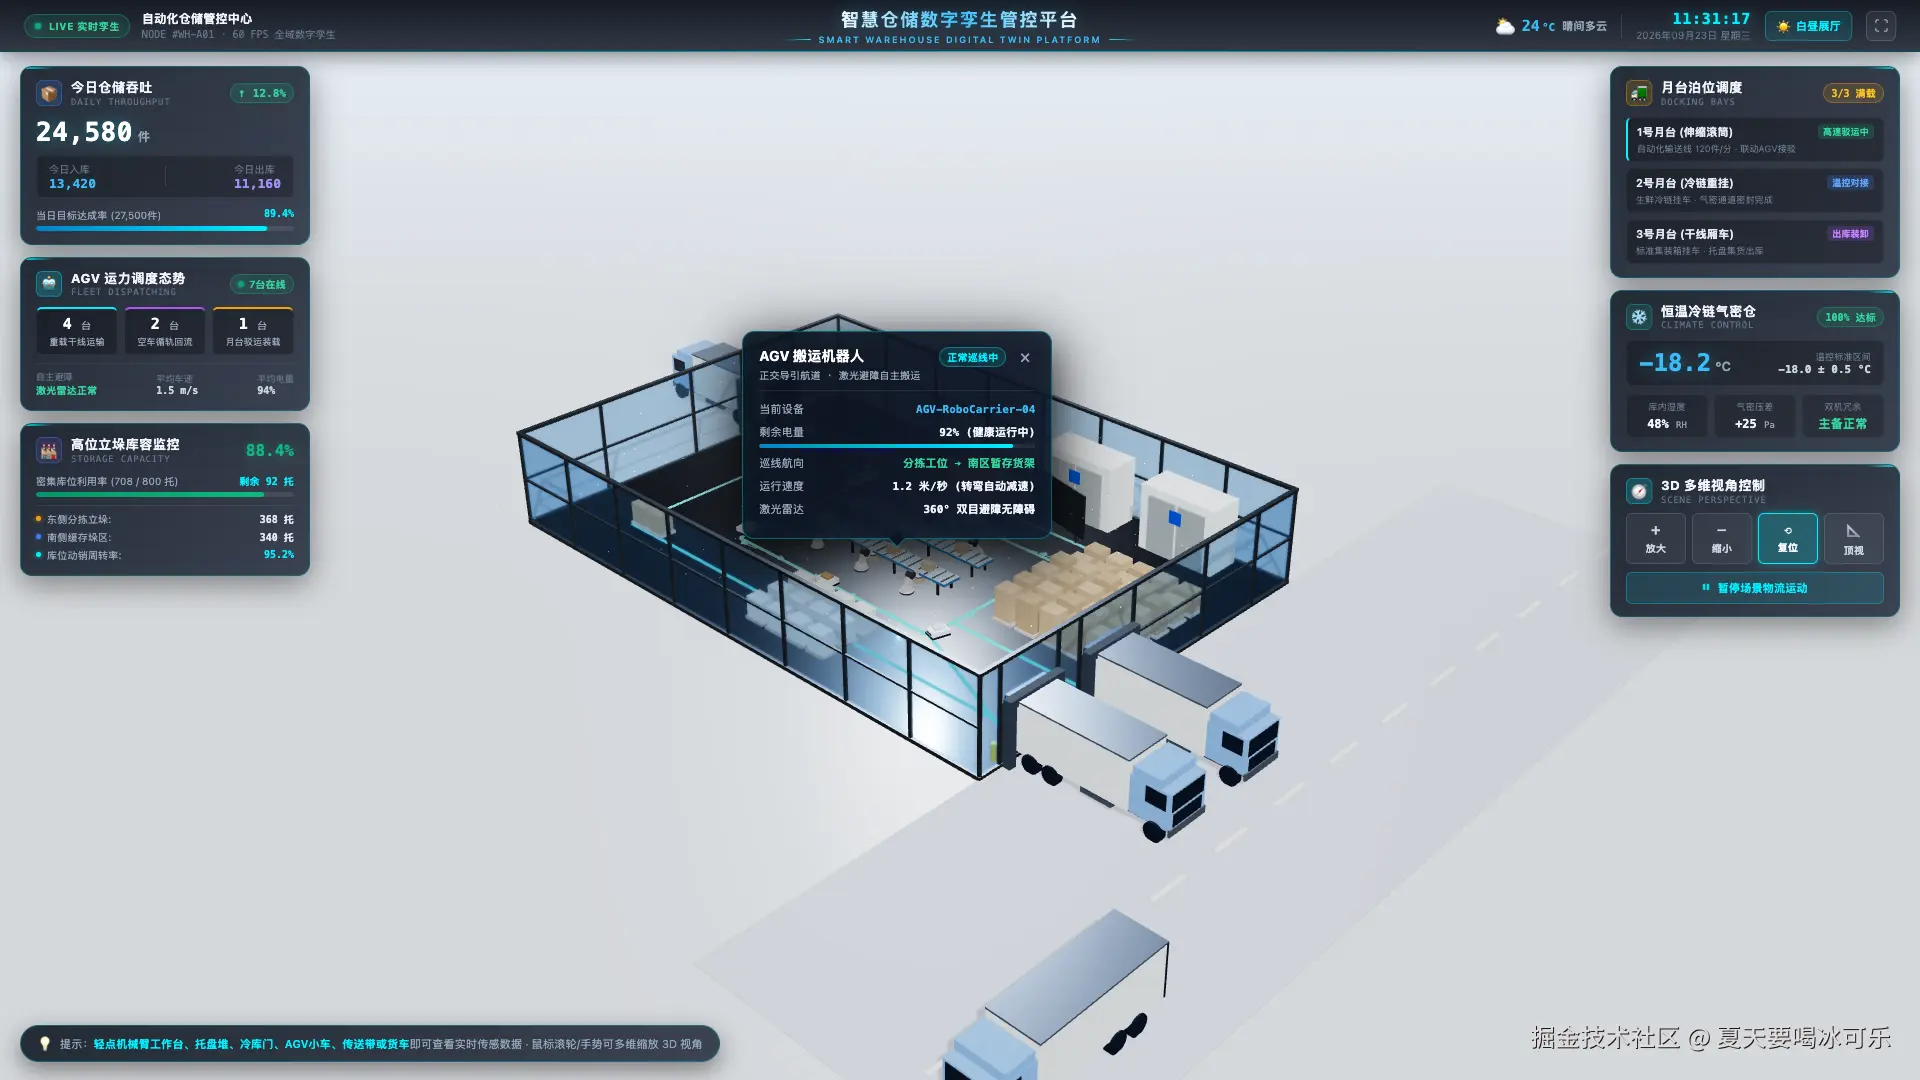 |
| **设计语言**:深晶黑环体厂房、高折射微晶玻璃、荧光青蓝超导激光光带与暗色磨砂 HUD,沉浸感爆棚。 | **设计语言**:通透素雅浅灰展台地坪、高反差设备骨架、柔和漫反射天光,设备物理结构纤毫毕现。 |
核心实现:全场景材质属性与曝光管线动态联动
在 Three.js 中实现多主题切换,绝不是简单地换一个背景图,而是整个 PBR 物理材质系统、自发光通道、环境光与 ACES Filmic 曝光的深度协同:
<span>// WarehouseScene.ts 双主题平滑迁移管线</span>
<span>public</span> <span>setTheme</span>(<span>theme</span>: <span>'cyber'</span> | <span>'studio'</span>): <span>'cyber'</span> | <span>'studio'</span> {
  <span>this</span>.<span>currentTheme</span> = theme;
  <span>const</span> isCyber = theme === <span>'cyber'</span>;

  <span>// 1. 背景与环境雾深度联动</span>
  <span>const</span> bgColor = isCyber ? <span>0x020617</span> : <span>0xe2e8f0</span>;
  <span>this</span>.<span>scene</span>.<span>background</span> = <span>new</span> <span>THREE</span>.<span>Color</span>(bgColor);
  <span>if</span> (<span>this</span>.<span>scene</span>.<span>fog</span>) {
    <span>this</span>.<span>scene</span>.<span>fog</span>.<span>color</span>.<span>set</span>(bgColor);
  }

  <span>// 2. 主日光与半球环境光色温动态补偿</span>
  <span>if</span> (<span>this</span>.<span>sunLight</span> && <span>this</span>.<span>hemiLight</span>) {
    <span>this</span>.<span>sunLight</span>.<span>intensity</span> = isCyber ? <span>1.6</span> : <span>2.4</span>;
    <span>this</span>.<span>hemiLight</span>.<span>intensity</span> = isCyber ? <span>0.6</span> : <span>1.2</span>;
    <span>this</span>.<span>hemiLight</span>.<span>color</span>.<span>set</span>(isCyber ? <span>0x67e8f9</span> : <span>0xffffff</span>);
    <span>this</span>.<span>hemiLight</span>.<span>groundColor</span>.<span>set</span>(isCyber ? <span>0x0f172a</span> : <span>0x94a3b8</span>);
  }

  <span>// 3. 场景树无损遍历,动态调节 PBR 粗糙度与发光强度</span>
  <span>this</span>.<span>scene</span>.<span>traverse</span>(<span>(<span>child</span>) =></span> {
    <span>if</span> (child <span>instanceof</span> <span>THREE</span>.<span>Mesh</span> && child.<span>material</span>) {
      <span>if</span> (child.<span>name</span>.<span>includes</span>(<span>'Floor_Ground'</span>)) {
        child.<span>material</span>.<span>color</span>.<span>set</span>(isCyber ? <span>0x070d18</span> : <span>0xf1f5f9</span>);
        child.<span>material</span>.<span>roughness</span> = isCyber ? <span>0.25</span> : <span>0.85</span>; <span>// 赛博模式具备高折射镜面感</span>
      }
      <span>if</span> (child.<span>name</span>.<span>includes</span>(<span>'Laser_Line'</span>)) {
        child.<span>material</span>.<span>emissiveIntensity</span> = isCyber ? <span>1.8</span> : <span>0.6</span>; <span>// 赛博模式超导激光高亮</span>
      }
    }
  });

  <span>return</span> <span>this</span>.<span>currentTheme</span>;
}
支持在顶部导航栏随时一键无损切换,整个过程在 16ms(单帧刷新时间) 内完成,无需重新下载任何模型资产,显存纹理零抖动!
五、攻坚战四:全息双翼 HUD 架构与空间自适应微晶弹窗
我们推翻了旧版的扁平堆叠布局,为现代宽屏大屏量身定制了 全息双翼 HUD 监控体系:
| 布局区域 | 核心组件 | 职责与呈现内容 |
|---|---|---|
| **顶部指挥栏** | `HeaderBar.vue` (52px 极简全息条) | 毫秒级动态时钟、实时微环境气象(温度/湿度/AQI)、全屏切换、`[🌙 赛博深空 / ☀️ 白昼展厅]` 双模式切换 |
| **左翼:运营态势 HUD** | `LeftTelemetryHud.vue` | 今日仓储吞吐量看板(实时进出库统计)、7 台 AGV 运力调度多维状态、高位立体库容率监控 |
| **中央:3D WebGL 视口** | `WarehouseScene.ts` (Three.js 引擎) | 70m×60m 阶梯剖切数字孪生厂房、5S 琥珀黄货区标线、1.2m 圆角超导激光轨迹、可交互 3D 实体 |
| **右翼:设施负荷 HUD** | `RightEquipmentHud.vue` | 3 大月台泊位作业调度、恒温冷链气密仓遥测、3D 多维视角控制坞(放大/缩小/复位/顶视/暂停) |
| **底部:微晶指引胶囊** | `TipBar.vue` | 交互指引(轻点机械臂工作台、托盘堆、冷库门、AGV 或货车即可查看传感数据) |
| **3D 空间吸附弹窗** | `AnchoredPopup.vue` | 3D-to-2D 屏幕投影、自适应上下智能翻转与视口边缘弹性吸附(防越界)、Canvas 动态时序波形 |
1. 全息数字孪生初始化控制舱 (Loading HUD)
我们将原来单调的“黄绿进度条”彻底推翻,重构为具备科幻色彩的 全息初始化舱:
- 视觉语言:深空微光网格背景、四角战术激光角标(
┌ ┐ └ ┘)、中央双环逆向旋转雷达; - 三阶段动态遥测:将模型异步加载过程拆解为可感知的工业阶段(解构几何拓扑 ➔ 规划激光巡线 ➔ 装配全息 HUD);
- 极速淡出,纯净入场:1~2 秒完成握手后毫秒级平滑淡出。并且初次进入场景 100% 保持视野纯净,彻底清除了调试期遗留的强行自动弹窗,只有在点击具体构件时才按需呼出卡片。
2. 3D 实体吸附与自适应防越界微晶弹窗
轻点场景内的任意设备(AGV、机械臂、托盘垛、冷库门、货车),即可呼出微晶质感的设备详情卡片。
核心投影与防越界算法:
- 三维到二维投影:利用
Vector3.project(camera)将世界坐标映射为屏幕像素坐标(rawX, rawY); - 自适应上下智能翻转:默认优先展示在目标正上方;当物体靠近屏幕顶部时(上方空间小于 45px),卡片自动智能翻转至物体下方展示;
- 视口水平安全边界弹性吸附:卡片宽度固定 320px,通过左右边界夹逼算法,确保在任何分辨率与视口比例下,卡片 100% 完整呈现在视口内,绝对不溢出屏幕边缘;
- 小三角箭头偏移补偿:小三角实时根据卡片钳夹偏移量反向补偿,依然死死锁定三维实际点击点;
- Canvas 动态波形时序折线:卡片内置动态 Canvas,绘制出设备实时功率与传感波动曲线。
3. 纯 WebGL 相机 Dolly 缩放:杜绝破坏 HUD 视网膜精度
为了杜绝浏览器原生网页缩放(Pinch-to-zoom 或 Ctrl+滚轮)把网页文字和 UI 卡片一同放大模糊,我们全局拦截了手势事件,将所有缩放独占映射为 Three.js 摄像机沿视轴方向的前后 Dolly 位移:
- 全息 HUD、顶栏与微晶弹窗始终保持物理像素高保真;
- 3D 仓储场景拉近拉远顺滑细腻,操作手感媲美桌面级原生应用。
六、两篇复盘对比:从原型到工业生产级的全方位跨越
| 维度 | 上篇(原型跑通阶段) | 下篇(工业生产级阶段) |
|---|---|---|
| **地坪与标线** | 仅有简单几何地板,月台出口残留 24 条错乱斜线 | **工业 5S 琥珀黄标线定界** + 1.2m 圆角超导激光轨迹 |
| **AGV 物流逻辑** | 空车沿轨道固定巡航,小车常年空载 | **完整装卸闭环**:空车接驳 ➔ 色彩镜像 ➔ 重载运送 ➔ 自动卸货 ➔ 回流 |
| **物料属性一致性** | 传送带彩色箱件,装车后统一变成“死板白盒子” | **物料属性动态跟踪**:车身载荷颜色与传送带货物实时一致 |
| **视觉风格** | 仅支持单一浅色场景,模型与背景存在割裂感 | **全域双视觉风格引擎**:\[🌙 赛博深空全息\] vs \[☀️ 白昼展厅沙盘\] 一键无损切换 |
| **大屏 UI 架构** | KPI 堆叠在顶部横幅条,操作坞单悬浮在右下角 | **全息双翼 HUD 架构**:左翼运营态势 + 右翼设施控制 + 52px 极简顶栏 |
| **开屏与交互体验** | 普通黄绿进度条,进入时强行弹窗遮挡视野 | **全息雷达初始化控制舱**,动态三阶段装配,初次入场 100% 纯净无遮挡 |
七、结语与全栈思考
回顾整个上下两篇的探索历程:
- 在上篇中,我们见证了 Google Antigravity + Blender MCP 带来的颠覆性效率:让 AI Agent 充当“手持游标卡尺的 3D 建模师”,打通了 3D 资产自动生成的最后一公里;
- 在下篇中,我们见证了前端工程化与图形学结合的深度:通过工业级 5S 地面重构、AGV 装卸状态机闭环、全域双风格渲染引擎与全息双翼 HUD,彻底打破了 Web 3D“只能做表面展示、难以承载复杂业务”的刻板印象。
在 AI Agent 时代,前端工程师不仅能写出高内聚的 Vue 3 组件,更能指挥 AI 操纵专业工业软件、重构物理拓扑、编排复杂物流算法、打造高维数字孪生大屏。
这是全栈工程师最好的时代,也是前端技术人重新定义自我边界的绝佳契机。
欢迎大家体验最新在线 Demo,给开源仓库点个 Star,并在评论区聊聊你对 Web 3D 与工业数字孪生的见解!
- 🎮 线上可玩 Demo:smart-warehouse-wine.vercel.app
- 💻 GitHub 开源仓库:github.com/Xxcool/smar…
- 📖 系列上篇回顾:《Antigravity + Blender MCP(上篇):告别找模型!AI 自动化建模与 Three.js 极速搭桥》
从建模自动化走到业务闭环与视觉工程,本文给出可复用的工业大屏落地路径,适合做 Web 3D 数字孪生、Three.js 大屏与 AGV 仿真的前端团队参考。